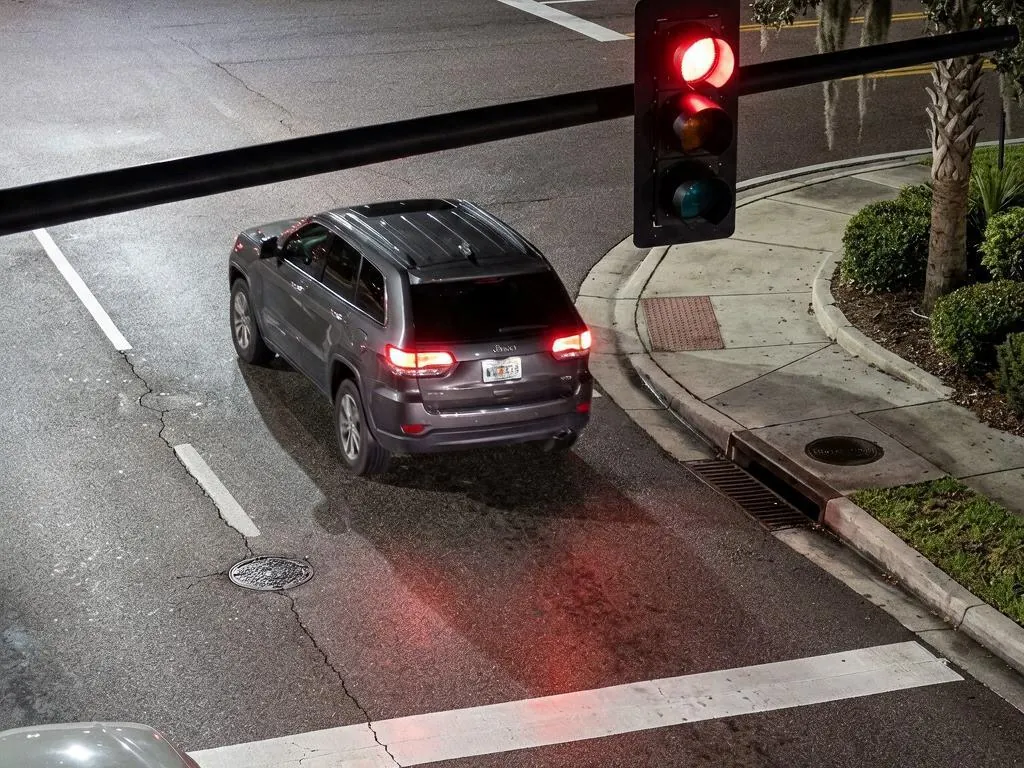
रेड लाइट और स्टॉप लाइन
अप्रोच की हर लेन में सिग्नल से सहसंबंधित रेड-लाइट उल्लंघन और स्टॉप-लाइन उल्लंघन।


सार्वजनिक सुरक्षा के लिए ट्रैफ़िक वीडियो एनालिटिक्स को एक क्लिप नहीं, एक केस तैयार करना होता है। सिंगल-कैमरा एनफ़ोर्समेंट केवल एक पल देखता है। IREX किसी चौराहे पर कैमरों का समन्वय करता है, वाहन की गति को ट्रैफ़िक लाइट और पैदल यात्रियों से सहसंबंधित करता है, और एक ऐसा केस तैयार करता है जिस पर कोई प्राधिकरण वास्तव में कार्रवाई कर सके।
मल्टी-कैमरा क्यों
क्या किसी वाहन ने रेड लाइट पार की, यह इस पर निर्भर करता है कि सिग्नल बदलते समय वह कहाँ था, वह किस लेन में था, और क्या कोई पैदल यात्री क्रॉसिंग में मौजूद था। इसके लिए कई कैमरों और एक सिग्नल-फ़ीड को सहसंबंधित करना पड़ता है। IREX इन्हें समन्वित करता है, अप्रोच की सभी लेन में वाहनों को ट्रैक करता है, और गति को ट्रैफ़िक-लाइट स्थिति व पैदल-यात्री गतिविधि से जोड़ता है।
इसे एक विश्व-प्रथम के रूप में मान्यता मिली: जनवरी 2025 में IREX ने पहला क्लाउड-आधारित मल्टी-कैमरा ट्रैफ़िक मैनेजमेंट सिस्टम शिप किया। प्रोडक्शन में, एक शहर के डिप्लॉयमेंट ने एक ही साल में 2.3 मिलियन उल्लंघन पहचाने, और मंगोलिया उलानबातर सहित पूरे देश में पहला राष्ट्रव्यापी मल्टी-कैमरा ट्रैफ़िक-एनफ़ोर्समेंट डिप्लॉयमेंट चलाता है।
एनफ़ोर्समेंट वह जगह भी है जहाँ कैमरा-विनिर्देशों पर मोल-भाव की कोई गुंजाइश नहीं रहती। IREX परिभाषित कैमरा-भूमिकाओं के इर्द-गिर्द बने प्रति उल्लंघन-प्रकार इंस्टॉलेशन विनिर्देश प्रकाशित करता है, जिनमें फ़ील्ड-ऑफ़-व्यू नियम शामिल हैं: जैसे एंट्री LPR कैमरों के लिए स्टॉप लाइन फ़्रेम के दूसरे तिहाई हिस्से में आनी चाहिए, और पैदल-यात्री कैमरों को क्रॉसिंग के साथ-साथ इसके दोनों ओर 8 से 10 मीटर भी कवर करना चाहिए।
कवरेज
अप्रोच की हर लेन में सिग्नल से सहसंबंधित रेड-लाइट उल्लंघन और स्टॉप-लाइन उल्लंघन।
विपरीत लेन में गाड़ी चलाना (ग़लत दिशा में चलना; इस उल्लंघन-प्रकार का नाम वर्ज़न 4.40 में बदलकर Opposite lane कर दिया गया), जहाँ मना है वहाँ ओवरटेकिंग (4.40 से दर्ज), और जंक्शनों पर वर्जित मैन्यूवर।
पैदल यात्रियों को रास्ता न देना, और वे नियर-मिस जिनमें कोई संपर्क नहीं होता।
पार्किंग उल्लंघन और हार्ड-शोल्डर पर ख़राबी, नो-स्टॉप क्षेत्र पर आपके द्वारा सेकंड में दर्ज अनुमत रुकने-समय के विरुद्ध।
सड़क-खंड पर एक स्टार्ट लाइन और एक एंड लाइन के बीच औसत गति, आपके तय किए गति-सीमा और सहनशीलता (tolerance) के विरुद्ध।
क्रॉसिंग उल्लंघन, अपने ख़ुद के कैमरा इंस्टॉलेशन विनिर्देश के साथ।
सवार-गिनती और हेलमेट पहचान के साथ समर्पित मोटरबाइक डिटेक्शन, प्रतिबंधित-ज़ोन नियम, और बाइक-लेन मॉनिटरिंग के लिए BikeLaneTrack।
देखें दोपहिया वाहन एनालिटिक्स →आपके खींचे गए सड़क-खंड पर CarCount जैम पहचान और पार्किंग-लॉट क्षमता अलर्ट, साथ ही औसत-गति आँकड़ों सहित ट्रैफ़िक और भीड़ हीटमैप।
परिचालन में
एक उल्लंघन अपना साक्ष्य ख़ुद इकट्ठा करता है: प्लेट रीड, वाहन का संदर्भ, सिग्नल की स्थिति, टाइमस्टैंप, कैमरा-पहचान, और क्लिप। वाइड शॉट अनुमान से नहीं, माप से तय होता है: वर्ज़न 4.40 से, लाइन-क्रॉसिंग से पहले का पूरा फ़्रेम तब लिया जाता है जब वाहन लाइन से तीन लाइसेंस-प्लेट चौड़ाई दूर होता है, उस नियम की जगह जो दूरी वाहन की चौड़ाई से निकालता था और किसी बड़े वाहन को उसके अपने साक्ष्य-फ़्रेम से बाहर छोड़ सकता था। ट्रांज़िट-प्राथमिकता और यील्ड-उल्लंघन के मामले भी इसी तरह काम करते हैं। मुद्दा यह है कि पैकेज कोई हाथ से नहीं बनाता, क्योंकि मैनुअल कंपाइलेशन ही वह जगह है जहाँ एनफ़ोर्समेंट कार्यक्रम अटक जाते हैं।
किसी एनफ़ोर्समेंट कार्यक्रम की गुणवत्ता उतनी ही होती है जितनी उस सिस्टम की जो साइटेशन जारी करता है, इसलिए रिपोर्ट डाउनलोड नहीं बल्कि पुश होती है। सेटिंग्स में एक बार एक्सपोर्ट-टास्क परिभाषित किया जाता है, उल्लंघन-प्रकार, रोड ऑब्जेक्ट और टैग से फ़िल्टर किया जाता है, अपवाद के रूप में नामित वाहन-सूचियों के साथ, और यह मिलान करने वाले उल्लंघनों को आपके दर्ज किए URL पर एक JSON फ़ाइल के रूप में भेजता है: प्रति इवेंट एक डिस्क्रिप्टर, जिसमें रोड ऑब्जेक्ट उसके पते और कोऑर्डिनेट के साथ, उल्लंघन का नाम और प्रकार, प्लेट नंबर और राज्य, वाहन का रंग, मेक और प्रकार उनके रिकग्निशन-स्कोर सहित, देखने वाले कैमरे, और फ़ाइल के भीतर ही स्नैपशॉट होते हैं। कोई टास्क स्ट्रीमिंग में चलता है, यानी हर उल्लंघन पहचाने जाते ही, या रोज़ाना, और किसी रोज़ाना टास्क को सप्ताह के दिन के अनुसार तय समय-विंडो तक सीमित रखा जा सकता है और चुनी हुई तारीख़ों पर ओवरराइड किया जा सकता है, साथ ही ज़रूरी होने पर हाथ से खींचने के लिए 24 घंटे की रिपोर्ट भी उपलब्ध रहती है। डिलीवरी फिर रिस्पॉन्स-कोड से तय होती है: 200 इसे पूरा करता है और फ़ाइल दोबारा कभी नहीं भेजी जाती, 400 इसे रोक देता है, और 401 या 500 पर हर 5 मिनट में अधिकतम 30 मिनट तक या 200 मिलने तक दोबारा कोशिश होती है, ताकि थोड़ी देर के लिए डाउन रहने वाले किसी रिसीवर की वजह से एजेंसी को कोई केस न गँवाना पड़े।
Docs में एक्सपोर्ट फ़ॉर्मैट देखें (अंग्रेज़ी में) ↗
IREX जो गति-उल्लंघन दस्तावेज़ करता है वह एक सेक्शन-माप है। रोड ऑब्जेक्ट किसी जंक्शन के बजाय एक रैखिक सड़क-खंड होता है, और उसे देखने वाले कैमरों पर CarTrack Pro में दो ट्रैफ़िक ऑब्जेक्ट खींचे जाते हैं: एक Speed control: Start लाइन और एक Speed control: End लाइन, या तो एक कैमरे पर या दो पर। उल्लंघन-नियम में इनके बीच के सेक्शन की लंबाई, गति-सीमा, और आपके दर्ज किए अनुमत सहनशीलता (tolerance) शामिल होते हैं, और प्लेटफ़ॉर्म वाहन की स्पेस मीन स्पीड पाने के लिए उस लंबाई को दोनों लाइन-क्रॉसिंग टाइमस्टैंप के बीच के अंतराल से भाग देता है। उल्लंघन-प्रकार Space mean speed above limit है, ऑपरेटर जो नाम देखते हैं वह वही है जो आप इसे बनाते समय टाइप करते हैं, और चूँकि पूरा सेक्शन ही मापा जाता है, इसलिए कैमरे के लिए ब्रेक लगाना और उसे पार करते ही तेज़ हो जाना कोई फ़र्क़ नहीं डालता। यही वह आँकड़ा है जिसे मंगोलिया का देशव्यापी डिप्लॉयमेंट जंक्शनों के बीच औसत गति के रूप में रिपोर्ट करता है।

कैमरे पर
ऊपर बताई श्रेणियों में से तीन और, कैमरे पर: एक वाहन जो रास्ता नहीं देता, टक्कर के बाद अवरुद्ध एक मोटरवे लेन, और एक दोपहिया वाहन जहाँ उसे नहीं होना चाहिए।

राइट-ऑफ़-वे डिटेक्टर समस्या के दोनों हिस्से उठाता है: दंडनीय रास्ता-न-देना, और वह नियर-मिस जिसमें कोई संपर्क नहीं होता और जिसके बारे में शहर को अन्यथा कभी पता ही नहीं चलता।

किसी टक्कर और किसी ख़राबी, दोनों को कंट्रोल रूम से एक जैसी प्रतिक्रिया चाहिए, इसलिए ये एक ही इवेंट-क्लास उठाते हैं। अवरुद्ध लेन, टाइमस्टैंप और क्लिप इसके साथ ही पहुँचते हैं, ताकि कोई ऑपरेटर सत्यापित कर सके।

समर्पित मोटरबाइक डिटेक्शन वह पकड़ता है जो कार के आकार वाला मॉडल छोड़ देता है। फुटपाथ पर मोटरबाइक, वाहन-श्रेणी के साथ लिखा गया एक प्रतिबंधित-ज़ोन नियम है, और वही रीड सवार-गिनती और हेलमेट-जाँच भी साथ लाती है।
देखें दोपहिया वाहन एनालिटिक्स →अंतर्निहित रीड
मल्टी-कैमरा एनफ़ोर्समेंट वर्कफ़्लो है। लाइसेंस प्लेट रिकग्निशन वह है जिस पर यह बना है, और इसके तीन काम ही वजह हैं कि ये उल्लंघन-प्रकार बिल्कुल काम करते हैं।
वही पास प्लेट के अक्षरों के साथ-साथ वाहन-श्रेणी, बॉडी का रंग और मेक भी लौटाता है। श्रेणी ही वह है जिसमें कोई प्रतिबंध असल में लिखा जाता है: हल्के, मध्यम और भारी-भरकम ट्रक रिलीज़ 4.36 में ठीक इसीलिए अलग श्रेणियाँ बने ताकि वज़न-प्रतिबंधित और लेन-प्रतिबंधित ज़ोन लागू किए जा सकें, और दोपहिया वाहन 4.36 में अपनी ख़ुद की श्रेणी बने, साथ ही उसी रीड पर सवार-गिनती और हेलमेट पहचान भी।
कुछ नियम इस बारे में होते हैं कि किसी लेन में कौन-से वाहन होने चाहिए, न कि किसी वाहन ने क्या किया। रिलीज़ 4.38 ने प्लेट नंबर टेम्प्लेट जोड़े: किसी सड़क-खंड पर एक उल्लंघन-नियम उन वाहन-सूचियों और प्लेट-पैटर्न को नाम देता है जिन्हें वहाँ अनुमति है, इसलिए किसी ट्रांज़िट कॉरिडोर को लगातार नियंत्रित किया जा सकता है और उस लेन में कुछ भी और साक्ष्य के साथ एक अपवाद के रूप में पहुँचता है। ट्रांज़िट को रास्ता न देने वाले नियम भी इसी तंत्र पर शिप हुए।
किसी अप्रोच को देखने वाला कैमरा व्यवहार के साथ-साथ काग़ज़ी सवाल का भी जवाब दे सकता है। उस कैमरे पर खींचे गए एक चेक-एरिया के भीतर, हर प्लेट को DMV पंजीकरण या आपकी एजेंसी द्वारा दिए किसी और अधिकृत डेटासेट से मिलाया जाता है, और समाप्त हो चुका पंजीकरण रेड-लाइट व स्टॉप-लाइन मामलों की ही उल्लंघन-सूची में एक Registration expired इवेंट उठाता है।
CarCount
हर ट्रैफ़िक सवाल एनफ़ोर्समेंट का सवाल नहीं होता। CarCount दो परिचालन सवालों का जवाब देता है: क्या यह सड़क-खंड जाम है, और क्या यह पार्किंग लॉट क्षमता से अधिक भरा है। यह आपके खींचे गए रीजन-ऑफ़-इंटरेस्ट के भीतर वाहन गिनता है और आपके तय किए थ्रेशोल्ड के पार होने पर एक इवेंट उठाता है। यह उन्हें पहचानता या वर्गीकृत नहीं करता, और हम इसे किसी पायलट में सामने आने देने के बजाय यहीं साफ़ कह देना पसंद करेंगे।
यह कहाँ चलता है
वही समन्वित कैमरे इस पर निर्भर करते हुए अलग सवाल का जवाब देते हैं कि सड़क का मालिक कौन है। ये वे vertical हैं जहाँ मल्टी-कैमरा एनफ़ोर्समेंट एक अतिरिक्त सुविधा नहीं बल्कि निर्णायक आवश्यकता है।
किसी रोड अथॉरिटी के लिए पूरा एनफ़ोर्समेंट और भीड़भाड़ कार्यक्रम, मंगोलिया में देशव्यापी और पेरू व दक्षिणी कैलिफ़ोर्निया में प्रोडक्शन में।
और पढ़ें →उल्लंघन और भीड़भाड़ का डेटा किसी शहर की परिचालन-तस्वीर की एक परत के रूप में, उन सेवाओं में साझा जिन्हें इस पर कार्रवाई करनी होती है।
और पढ़ें →किसी जाँच का वाहन-पक्ष: दिलचस्पी की एक प्लेट, नेटवर्क भर में एक मार्ग, और एक साक्ष्य पैकेज जिसे कोई केस-फ़ाइल साथ रख सके।
और पढ़ें →गैराज, डेक और सतही लॉट पर अवैध-ठहराव नियम और लॉट-फ़ुल थ्रेशोल्ड, बैरियर पर प्लेट-नियंत्रित प्रवेश के साथ।
और पढ़ें →रेलवे-क्रॉसिंग उल्लंघन, जो सड़क वाले विनिर्देशों के साथ अपना ख़ुद का कैमरा इंस्टॉलेशन विनिर्देश रखते हैं।
और पढ़ें →सीमा-शुल्क कॉरिडोर और किसी क्रॉसिंग की वाहन-लेन, जहाँ वही रीड व्यवहार के साथ-साथ अनुपालन के सवाल का भी जवाब देती है।
और पढ़ें →प्रति-उल्लंघन इंस्टॉलेशन विनिर्देश इसी के लिए मौजूद हैं: परिभाषित कैमरा-भूमिकाएँ, स्थितियाँ, कोण, resolution, और फ़ील्ड-ऑफ़-व्यू नियम, जिनकी पुष्टि डिप्लॉयमेंट से पहले एक साइट-सर्वे करता है। इसके बाद प्लेटफ़ॉर्म प्लेट-फ़ोटो, वाहन-संदर्भ, सिग्नल-स्थिति, टाइमस्टैंप, कैमरा-पहचान, और वीडियो क्लिप को अपने-आप एक पैकेज में जोड़ देता है।
कभी-कभी। सामान्य एनालिटिक्स मानक प्लेटफ़ॉर्म-आधाररेखा पर चलती है, पर एनफ़ोर्समेंट में सख़्त ऑप्टिक्स आवश्यकताएँ होती हैं। इन डिप्लॉयमेंट के लिए तकनीकी विनिर्देश 1920 × 1080 से 2560 × 1920 तक 12 से 25 fps पर, 1 से 6 Mbps पर H.264 या H.265 जिसमें कॉन्स्टेंट बिट रेट को प्राथमिकता दी जाती है, ONVIF Profile S या G, PoE, IP66, और −30 °C से +40 °C की रेंज है। इससे बाहर के कैमरों को बदलने या पूरक की ज़रूरत पड़ सकती है।
CarCount से नहीं, और यह साफ़ कहना ज़रूरी है। CarCount आपके खींचे गए क्षेत्र के भीतर वाहन गिनता है और जाम या पार्किंग-थ्रेशोल्ड पार होने पर एक इवेंट उठाता है। यह न तो थ्रूपुट का आँकड़ा देता है, न प्रति-लेन या दिशा-अनुसार गिनती, और न ही वाहन-श्रेणियाँ। वाहन का मेक, मॉडल, रंग और प्रकार उसी प्लेट और वाहन रीड से आते हैं जिस पर यह पेज बना है, और व्यापक ऑब्जेक्ट-टैक्सोनॉमी ObjectTrack Pro से आती है। अगर किसी कार्यक्रम को खोज के बजाय रिपोर्ट के रूप में वर्गीकृत गिनती चाहिए, तो इसे पायलट के बाद नहीं, पहले उठाएँ।
दो लाइन और उनके बीच की दूरी। स्टार्ट और एंड लाइन वे ट्रैफ़िक ऑब्जेक्ट हैं जो सड़क के उस हिस्से को देखने वाले कैमरों पर CarTrack Pro में खींची जाती हैं, और दोनों एक कैमरे पर या दो पर हो सकती हैं, कैमरे Average speed कैमरा-प्रकार के तहत उस सड़क-खंड से बंधे होते हैं। क्रॉसिंग टाइमस्टैंप उन कैमरों द्वारा पहचाने गए लाइन-क्रॉसिंग इवेंट के एट्रिब्यूट के रूप में वापस आते हैं; खंड की लंबाई, गति-सीमा और अनुमत सहनशीलता उल्लंघन-नियम पर दर्ज की जाती हैं, और इनसे स्पेस मीन स्पीड की गणना होती है। साइट को जो देना होता है वह वही एनफ़ोर्समेंट-ग्रेड ऑप्टिक्स है जो हर दूसरे उल्लंघन-प्रकार को चाहिए, और यही प्रति-उल्लंघन इंस्टॉलेशन विनिर्देश में शामिल है।
नहीं। CarCount को केवल-स्थिर-कैमरा के रूप में दस्तावेज़ किया गया है, कोई PTZ, मोबाइल-फ़ोन अपलोड या ड्रोन नहीं, क्योंकि इसके थ्रेशोल्ड एक ऐसे फ़्रेम पर खींचे गए क्षेत्र के भीतर मापे जाते हैं जो हिलता नहीं। इसे 1280 × 720 से 2592 × 1944 तक 10 से 30 fps पर, ज़मीन से 3 से 15 मीटर ऊपर एक माउंट, और उस क्षेत्र के भीतर प्रति मीटर 25 से अधिक पिक्सेल चाहिए। एक स्मॉल-ऑब्जेक्ट मोड कैमरे से दूर के ट्रैफ़िक के लिए न्यूनतम वाहन-आउटलाइन को घटाकर 16 × 16 px तक ले आता है।
हाँ। दोपहिया वाहनों सहित सभी वाहन-प्रकार समर्थित हैं, समर्पित मोटरबाइक डिटेक्शन, सवार-गिनती और हेलमेट पहचान के साथ, और BikeLaneTrack बाइक-लेन मॉनिटरिंग कवर करता है।
यह अपने-आप चलता है और किसी व्यक्ति को अलर्ट करता है। पहचान किसी इंसान के सत्यापन के लिए संकेत हैं: कोई प्रतिक्रिया स्वायत्त रूप से नहीं चलती, और सत्यापन व निर्णय पहचान के उसी Case ID के विरुद्ध लॉग होते हैं।
पढ़ते रहें
सही ढंग से इंस्ट्रुमेंटेड एक अकेला अप्रोच किसी शहर-भर के कार्यक्रम के बारे में उन सौ कैमरों से कहीं ज़्यादा बताता है जिनका सिर्फ़ अंदाज़ा लगाया गया हो।